
Itọsọna Yiyan Bearing fun Awọn Ohun elo Robotik Ile-iṣẹ
Yíyan àwọn béárì robot tó tọ́ kìí ṣe ọ̀ràn ìmọ̀-ẹ̀rọ lásán mọ́; ó jẹ́ àṣàyàn iṣẹ́ tó ní ipa lórí bí iṣẹ́ rẹ ṣe ń lọ dáadáa tó àti bí ìwọ yóò ṣe dije ní àsìkò pípẹ́. A ti ń ran àwọn onímọ̀-ẹ̀rọ robot àti àwọn olùdarí ríra nǹkan lọ́wọ́ fún ogún ọdún, a sì ti rí bí yíyan àwọn béárì tó tọ́ ṣe lè yí iṣẹ́ àwọn róbọ́ọ̀tì padà, dín owó ìtọ́jú kù, àti bí ohun èlò ṣe lè pẹ́ tó. Ìtọ́sọ́nà tó kún rẹ́rẹ́ yìí ṣàlàyé àwọn ohun pàtàkì tó yẹ kí a ronú nípa wọn, bí a ṣe lè fi àwọn ọjà wéra, àti bí a ṣe lè rà wọ́n kí o lè bá àwọn béárì tó péye mu pẹ̀lú àìní àwọn ètò robot rẹ kí o sì rí i dájú pé ìdókòwò rẹ ń ṣẹ́yọ ní gbogbo ìgbà iṣẹ́.
Lílóye Àwọn Béárì Rọ́bọ́ọ̀tì àti Ipa Wọn Nínú Iṣẹ́ Rọ́bọ́ọ̀tì Ilé Iṣẹ́
Àwọn ẹ̀rọ ìtọ́jú robot wo ló ń ṣe ní àwọn ẹ̀rọ ìtọ́jú aládàáṣe?
Àwọn béárì robot mú kí ó ṣeé ṣe fún àwọn robot ilé iṣẹ́ láti máa rìn láìsí ìṣòro àti láìsí ìṣòro. Àwọn ẹ̀yà ara àrà ọ̀tọ̀ wọ̀nyí ń ṣètìlẹ́yìn fún àwọn ẹ̀yà ara tí ń rìn síwá-sẹ̀yìn nínú àwọn ìsopọ̀ robot, àwọn tábìlì àti àwọn ètò ìgbékalẹ̀, gbogbo wọn nígbà tí wọ́n ń pa ìṣedéédé mọ́ ní ìpele micron nígbà tí wọ́n bá ń lò wọ́n ní gbogbo ìgbà. Àwọn béárì robot gbọ́dọ̀ gbé àwọn ẹrù onípele púpọ̀, kí wọ́n má ní ìfàsẹ́yìn kankan, kí wọ́n sì dúró ní ipò wọn lórí àràádọ́ta ọ̀kẹ́ àwọn cycles, ní ìyàtọ̀ sí àwọn béárì tí a ń rí nínú àwọn ẹ̀rọ gbogbogbòò. Àwọn béárì wọ̀nyí ń yí agbára mọ́tò padà sí yíyọ ìgun tí ó péye, èyí tí a nílò fún ìṣedéédé tí ìṣelọ́pọ́ òde òní nílò. Wọ́n ń lò wọ́n nínú àwọn róbọ́ọ̀tì alájọṣepọ̀ tí wọ́n ń so àwọn ẹ̀rọ itanna tàbí àwọn róbọ́ọ̀tì alágbára tí ń ṣiṣẹ́ pẹ̀lú àwọn ẹ̀yà ọkọ̀ ayọ́kẹ́lẹ́.
Awọn Iru Bearing Akọkọ ti a lo ninu Awọn Ohun elo Robotiki
Àwọn beari rola tí a wọ́pọ̀ jùlọ ni irú orísun tí a sábà máa ń lò nínú robot nítorí wọ́n kéré, wọ́n sì lè gbé ẹrù radial, axial, àti moment loads ní àkókò kan náà. Àwọn rollers cylindrical nínú àwọn beari wọ̀nyí ni a ṣètò ní ìtòsí ara wọn láàárín àwọn òrùka inú àti òde. Èyí fún wọn ní ìdúróṣinṣin ńlá ní ìrísí tín-tín gan-an, èyí tí ó mú kí wọ́n dára fún àwọn apá robot tí kò ní àyè púpọ̀. A ń lo àwọn beari ball contact angular nínú àwọn robot tí ń ṣe ẹ̀rọ fún lílo spindle oníyàrá gíga. Ìgun ìfọwọ́kàn wọn tí ó dára bá agbára ẹrù mu pẹ̀lú iyàrá yíyípo. Àwọn beari ball onígun mẹ́ta tín-tín ni a ń lò nínú àwọn robot joint joint tí ó fẹ́ẹ́rẹ̀ tí ó nílò láti lágbára láìsí pé ó wúwo jù. Wíwá àwọn ìyàtọ̀ láàárín àwọn oríṣiríṣi beari yóò ràn ọ́ lọ́wọ́ láti yan àwọn tí ó tọ́ láìsí ìmọ́-ẹ̀rọ tàbí kí o má ṣe sọ wọ́n di yẹ.
Bawo ni Didara Bearing ṣe ni ipa lori Iṣẹ Robotiki Gbogbogbo
Ìdúróṣinṣin robot rẹ—agbára rẹ̀ láti padà sí ipò kan náà nígbà gbogbo—ní í ṣe pẹ̀lú bí a ṣe ṣe àwọn bearings dáadáa. Bearing ìpele P4 ń pa ìṣedéédé ipò rẹ̀ mọ́ láàrín 5 microns, bearing ìpele P2 sì lè mú ààlà 2 microns, èyí tí ó ṣe pàtàkì fún àwọn iṣẹ́ bíi gbígbé àwọn semiconductor wafers tàbí lílo robotics nínú iṣẹ́-abẹ. Irú ìfọ́ra náà ní ipa lórí iye agbára tí a lò àti iye ooru tí a ń ṣe. Ìfọ́ra tí ó dínkù máa ń dín ẹrù mọ́tò kù ó sì ń mú kí ìgbésí ayé àwọn èròjà pọ̀ sí i. Nínú àwọn ìlànà ìlọ, ìfọ́ra tí ó ń dún nínú ètò bearing máa ń yí bí àwọn sensors ṣe péye tó àti bí àwọn ojú ilẹ̀ ṣe rí rẹ́. Nígbà tí a pèsè àwọn bearings crossroller fún CT scanner ti olùṣe ẹ̀rọ ìṣègùn, ìyípadà láti boṣewa sí àwọn bearings ìpele P4 mú àwọn ohun èlò àwòrán tí àwọn ìgbọ̀n kékeré fà kúrò. Èyí fihàn bí dídára àwọn bearings ṣe ní ipa lórí iṣẹ́ gbogbo ètò náà.
Àwọn Ìlànà Pàtàkì fún Yíyan Àwọn Béárì Rọ́bọ́ọ̀tì nínú Àwọn Rọ́bọ́ọ̀tì Iṣẹ́-ajé
Agbara Fifuye ati Awọn ibeere Ipele Konge
Kí o tó yan àwọn bearings joint robot , o ní láti mọ ohun tí ìpínkiri ẹrù gidi rẹ jẹ́. Nígbà tí nǹkan bá ń yára tàbí ó ń dínkù, àwọn ẹrù oníyípadà sábà máa ń ga ju àwọn ẹrù tí ó dúró ṣinṣin lọ. Nígbà tí iṣẹ́ bá ń lọ sókè, ìsopọ̀ èjìká ti robot ilé-iṣẹ́ mẹ́fà lè wà lábẹ́ ẹrù radial 15,000N àti ẹrù àkókò 8,000Nm. Àwọn wọ̀nyí ni irú àwọn ẹrù tí ó ń pinnu bóyá àwọn bearings contact cross roller tàbí àwọn bearings contact point mẹ́rin ló dára jùlọ fún iṣẹ́ náà. Bí ìpele pípéye rẹ bá ti ga tó, láti P0 (déédéé) sí P2 (ultra-precision), bẹ́ẹ̀ náà ni o ṣe lè péye tó. Fún àwọn tábìlì rotary, àwọn olùkọ́ ẹ̀rọ CNC sábà máa ń béèrè fún àwọn bearings P4-grade tàbí P5-grade, nígbà tí àwọn olùkọ́ ẹ̀rọ semiconductor nílò àwọn irú P2-grade fún àwọn ẹ̀rọ positioning chip. Nípa ṣíṣe ìpele pípéye sí àwọn àìní ìfaradà pàtó rẹ, o lè yẹra fún lílo owó afikún kí o sì tún ṣe àṣeyọrí àwọn góńgó iṣẹ́ rẹ.
Àṣàyàn Ohun Èlò: Irin àti Àwọn Ohun Tí A Fi Ń Rí Síramíkì
Irin Chrome ṣì ni ohun èlò tí ó wọ́pọ̀ jùlọ fún àwọn robot ilé iṣẹ́ nítorí pé ó máa ń pẹ́ títí, ó sì rọrùn láti lò ní àwọn ipò déédéé. Àwọn beari hybrid seramiki, tí ó ní àwọn bọ́ọ̀lù silicon nitride àti òrùka irin, ní àwọn àǹfààní ní àwọn ipò kan. Fún àpẹẹrẹ, ìwọ̀n wọn tí ó dínkù 60% ń dín agbára centrifugal kù ní iyàrá gíga, ìdábòbò iná mànàmáná wọn ń dáwọ́ ìṣàn omi dúró nínú àwọn ètò tí a ń darí servo, àti pé agbára ìdènà ipata wọn tí ó dára jù mú kí wọ́n dára fún àwọn yàrá mímọ́. A ti rí àwọn ilé-iṣẹ́ tí wọ́n ń ṣe ohun èlò semiconductor tí wọ́n ń gba 40% ẹ̀mí sí i láti inú àwọn beari wọn nípa lílọ sí àwọn hybrid seramiki nínú àwọn roboti mímọ́ yàrá wọn. Lílo òróró déédéé lè fa àwọn ìṣòro ìbàjẹ́. Yíyàn náà sinmi lórí bóyá àwọn àìní pàtàkì ti ohun èlò rẹ mú kí owó afikún náà jẹ́ kí ó tọ́ sí i.
Àwọn Ìdènà Ìwọ̀n àti Àwọn Okùnfà Ìṣọ̀kan Apẹrẹ
Àwọn roboti ìṣọ̀kan òde òní nílò àwọn beari tí ó kéré sí i tí kò sì ní fi agbára pamọ́. Àwọn beari tín-tín pẹ̀lú àwọn ìpín-ẹ̀yà tí ó kéré tó 10 mm gba àwọn ìrísí oríkèé tín-tín. Èyí ń dín agbára apá robot kù, ó sì ń jẹ́ kí ó dáhùn sí àwọn ìyípadà nínú àyíká. Ṣùgbọ́n ó yẹ kí a ṣàyẹ̀wò dídínkù dáadáa nítorí pé àwọn beari kéékèèké sábà máa ń ní agbára ẹrù díẹ̀, wọn kò sì ní pẹ́ tí wọ́n fi ń ṣiṣẹ́. Ìbáramu ìsopọ̀ pẹ̀lú ìsopọ̀ pẹ̀lú ìsopọ̀ ṣe pàtàkì. Àwọn robot kan ní àwọn ojú ìsopọ̀ encoder tí a kọ́ sínú àwọn òrùka òde ti àwọn beari wọn, nígbà tí àwọn mìíràn nílò ìsopọ̀ encoder ọ̀tọ̀. Nígbà tí a ń ṣe robot gripper àṣà fún oníbàárà ọkọ̀ ayọ́kẹ́lẹ́, a béèrè fún àwọn beari YRT turntable pẹ̀lú àwọn ihò ìsopọ̀ àti àwọn ibùdó ìpara tí a kọ́ sínú rẹ̀. Èyí mú kí ìsopọ̀ rọrùn, ó sì dín iye àwọn ẹ̀yà náà kù sí 30%.
Iṣẹ́ tí a retí fún ìgbésí ayé àti ìtọ́jú
Ní ìbámu pẹ̀lú àwọn ìlànà ISO 281, àwọn ìṣirò ìgbésí ayé bearing fúnni ní ìgbésí ayé L10 tí a retí, èyí tí í ṣe iye wákàtí tí 10% àwọn bearings ń lò tí ó bá kùnà nítorí àárẹ̀. Bearing pẹ̀lú iye ìgbésí ayé L10 wákàtí 20,000 tí a lò nínú iṣẹ́ àgbékalẹ̀ mẹ́ta nílò láti rọ́pò ní nǹkan bí ọdún mẹ́ta. Àǹfààní sí ìtọ́jú yàtọ̀ síra gidigidi láàárín àwọn àpẹẹrẹ robot. Fún àpẹẹrẹ, pírọ́pò bearings ní àwọn apá kan nílò yíyọ gbogbo robot náà kúrò. Èyí ń fa àkókò ìsinmi púpọ̀, èyí tí ó ń mú kí bearings pẹ́ títí bó tilẹ̀ jẹ́ pé wọ́n náwó púpọ̀ ní àkọ́kọ́. Àwọn bearings tí a fi ìpara tí a fi sínú rẹ̀ mú kí ìtọ́jú pẹ́ sí i, ṣùgbọ́n wọ́n ń dín ọ̀nà tí a lè gbà tún wọn ṣe. Àwọn aláfọwọ́sowọ́pọ̀ adaṣiṣẹ ń béèrè fún bearings pẹ̀lú àwọn ẹ̀yà ìtẹ̀lé ipò síwájú sí i. Àwọn ẹ̀yà ara wọ̀nyí ní àwọn sensors tí ń tọ́pasẹ̀ àwọn ìlànà ìgbọ̀nsẹ̀ àti àsọtẹ́lẹ̀ ìkùnà kí wọ́n tó di àjálù àti dídúró iṣẹ́.
Ìtọ́sọ́nà Ìràwọ fún Àwọn Béárì Rọ́bọ́ọ̀tì: Ṣíṣe Ìmúṣe Ìràwọ Rẹ Lọ́nà Tó Dáadáa
Awọn Ọgbọn Ipese fun Ipese Bearing ti o gbẹkẹle
Àwọn oníṣòwò tí a fún ní àṣẹ ń ran àwọn olùṣe lọ́wọ́, wọ́n sì ń ṣe ìdánilójú ààbò fún àwọn béárì robot , ṣùgbọ́n wọ́n sábà máa ń gba owó púpọ̀ sí i, wọ́n sì máa ń béèrè fún àwọn àṣẹ tó tóbi jù. Tí o bá ń bá olùṣe ṣiṣẹ́ tààrà, o lè ṣe àwọn àyípadà kí o sì gba owó tó dára jù lórí àwọn àṣẹ ńlá, ṣùgbọ́n ó máa ń gba àkókò tó pọ̀ jù láti gba àwọn ìṣètò àrà ọ̀tọ̀. Àwọn olùpèsè ilé-iṣẹ́ lórí ayélujára ń jẹ́ kí ó rọrùn láti rí àwọn béárì robot tó wọ́pọ̀ ní owó tó rẹlẹ̀, ṣùgbọ́n wọ́n lè má ní ìrànlọ́wọ́ ìmọ̀-ẹ̀rọ tí o nílò fún àwọn ìbéèrè nípa ohun èlò rẹ pàtó. Kíkọ́ àjọṣepọ̀ pẹ̀lú ọ̀pọ̀ àwọn olùpèsè nípasẹ̀ àwọn ikanni wọ̀nyí ń mú kí ẹ̀wọ̀n ìpèsè túbọ̀ le koko. Fún àpẹẹrẹ, nígbà tí ilé-iṣẹ́ kan tí ó ń ṣe àwọn ohun èlò semiconductor bá dojú kọ àìtó béárì nígbà tí ìdènà ìpèsè ṣẹ̀ṣẹ̀ wáyé, ọ̀nà ìpèsè onírúurú wọn ń tẹ̀síwájú nínú iṣẹ́ nígbà tí àwọn olùdíje ní ìdádúró tó pẹ́ tó oṣù díẹ̀.
Awọn aṣayan isọdi ati awọn anfani rira iwọn didun
Àwọn ìpele ìpele tí ó wà láti inú àwọn ìwé àkójọpọ̀ lè ṣeé lò ní ọ̀pọ̀lọpọ̀ ipò, ṣùgbọ́n àwọn ojútùú àrà ọ̀tọ̀ ló dára jùlọ fún àwọn àìní kan. Oríṣiríṣi ìṣètò ìdìbò máa ń ṣiṣẹ́ dáadáa ní àwọn àyíká ọ̀tọ̀ọ̀tọ̀, àwọn ìparí pàtàkì máa ń jẹ́ kí wọ́n pẹ́ ní àwọn àyíká ìbàjẹ́, àti àwọn ẹ̀yà ìtúnṣe tí a kọ́ sínú rẹ̀ mú kí ìṣètò rọrùn. Tí o bá ra ní ọ̀pọ̀lọpọ̀, o máa ń fi owó pamọ́. Tí o bá ṣe ìlérí sí iye owó ọdọọdún, o lè gba ẹ̀dinwó 15–30%, ìṣètò ìṣẹ̀dá pàtàkì, àti ìrànlọ́wọ́ ìmọ̀-ẹ̀rọ tí a yà sọ́tọ̀. Àwọn àṣẹ ríra aṣọ ìbora pẹ̀lú àwọn ìtújáde tí a gbèrò jẹ́ ọ̀nà tí ó dára fún àwọn OEM tí ìpele ìṣẹ̀dá wọn ṣeé gbẹ́kẹ̀lé láti ṣe àtúnṣe iye owó tí a ń ná láti pa àkójọpọ̀ mọ́ àwọn àǹfààní owó tí ó rẹlẹ̀. Nípasẹ̀ àwọn ètò ríra tí a ṣètò tí ó so àwọn àìní pọ̀ mọ́ àwọn àwòṣe robot púpọ̀, a ti ran àwọn olùfisẹ́ àdánilọ́wọ́ lọ́wọ́ láti dín iye owó tí a ń ná kù ní 25%.
Ṣíṣàyẹ̀wò Àwọn Òfin Àtìlẹ́yìn àti Àtìlẹ́yìn Lẹ́yìn Títà
Ibora atilẹyin ọja maa n yipada pupọ lati olupese kan si ekeji. Awọn iṣeduro boṣewa maa n bo awọn iṣoro pẹlu ọna ti a ṣe ọja naa, ṣugbọn kii ṣe awọn iṣoro ti o fa nipasẹ ibamu ti ko dara, idoti, tabi lilo agbara pupọ. Awọn iṣeduro kikun le bo awọn nkan bii iranlọwọ imọ-ẹrọ ohun elo, awọn iṣẹ itupalẹ ikuna, ati awọn ileri rirọpo ti o dinku eewu iṣowo rẹ. Atilẹyin lẹhin tita naa ṣe pataki kanna. Fun apẹẹrẹ, ṣe olupese rẹ le ṣe atunṣe awọn beari ti o bajẹ ni kiakia, tabi iwọ yoo ni lati duro fun awọn ọsẹ diẹ fun gbigbe ọkọ okeere? Didara atilẹyin imọ-ẹrọ rẹ ni ipa lori bi awọn onimọ-ẹrọ rẹ ṣe n ṣe iṣẹ wọn daradara. Awọn olupese ti o funni ni iranlọwọ pẹlu awọn iṣiro ẹru, awọn awoṣe CAD, ati imọ ohun elo di awọn alabaṣepọ ti o niyelori dipo awọn olutaja nikan. Nigbati o ba n wo awọn olupese beari, beere fun awọn apẹẹrẹ lati awọn lilo ti o jọ tirẹ ki o ṣayẹwo bi wọn ṣe dahun ni kiakia si awọn ibeere imọ-ẹrọ ati awọn aṣẹ pataki.
Awọn imọran Itọju ati Gigun fun Awọn Beari Robot ninu Awọn Robotiki Ile-iṣẹ
Ṣíṣe Àkójọ Ìfọwọ́sowọ́pọ̀ Tó Munádóko
Fífi òróró tó péye sí i máa ń mú kí ìgbésí ayé àwọn béárì robot pọ̀ sí i gidigidi, àmọ́ ó jẹ́ ọ̀kan lára àwọn iṣẹ́ ìtọ́jú tó wọ́pọ̀ jùlọ. Nínú àwọn ìsopọ̀ robot oníyàrá díẹ̀, àwọn béárì tí a fi òróró kùn sábà máa ń nílò láti tún epo kùn ní gbogbo wákàtí 2,000 sí 5,000 tí a bá lò ó, ṣùgbọ́n àkókò pàtó sinmi lórí ẹrù àti àyíká. Fífi òróró kùn jù máa ń fa kí ooru pọ̀ jù àti ìkùnà dídì, nígbàtí fífún epo díẹ̀ máa ń mú kí ìbàjẹ́ àti wahala yára. Fún àwọn kẹ̀kẹ́ oníyàrá gíga pẹ̀lú àwọn béárì tí a fi òróró kùn, o nílò àwọn ọ̀nà tí yóò jẹ́ kí epo náà máa rìn kí ó sì máa yọ́ kúrò nínú àwọn èròjà ìbàjẹ́. A dámọ̀ràn láti máa tẹ̀lé ìtàn ìfún epo fún gbogbo ibi tí a fi epo kùn. Ìṣàyẹ̀wò àwòrán lè fihàn bóyá ó yẹ kí a yí àwọn àkókò padà ní ìbámu pẹ̀lú àwọn àmì ìfún gidi dípò àwọn ètò tí a ṣe.
Ṣíṣàwárí Àwọn Àmì Ìkìlọ̀ Ní ìbẹ̀rẹ̀ Ìbàjẹ́
Àmì ìṣàyẹ̀wò ìgbọ̀nsẹ̀ ni àmì àkọ́kọ́ tí ó fi hàn pé beari kan ti ń gbó. Àyípadà nínú àmì ìfọwọ́sowọ́pọ̀ tàbí ìbísí díẹ̀díẹ̀ nínú ìró ohùn jẹ́ àmì àbùkù tí ó máa ń hàn ní ìgbà pípẹ́ kí ariwo tàbí ìyípadà otutu tó dé. Àmì ìṣàyẹ̀wò ìgbóná jẹ́ àmì kejì; àwọn beari tí ó ń ṣiṣẹ́ ní 10-15°C ju ìwọ̀n otútù wọn lọ ń tọ́ka sí ìṣòro pẹ̀lú ìpara tàbí ìfikún púpọ̀. Ìtẹ̀lé ohùn acoustic máa ń mú ariwo ìgbóná gíga tí ó máa ń wáyé nítorí ìfọ́ ojú tàbí ìbàjẹ́. Nígbà ìtọ́jú déédéé, àyẹ̀wò ojú máa ń fi àwọ̀ tí ó yípadà hàn tí ó túmọ̀ sí wípé ẹ̀rọ náà gbóná jù, àwọn àpẹẹrẹ ìpata tí ó túmọ̀ sí wípé ó ti fara hàn sí omi, tàbí ìkùnà ìdènà tí ó ń jẹ́ kí àwọn ohun ìbàjẹ́ wọlé. Lílo ìtọ́jú tí ó dá lórí ipò dípò àtúnṣe àárín àkókò tí a ti yàn án ṣe dín owó kù, ó sì máa ń dá àwọn ìṣòro dúró láti má ṣe ṣẹlẹ̀ ní àwọ̀ búlúù.
Idaabobo Ayika ati Iṣakoso Idoti
Láìsí ààbò tó péye, ẹ̀mí ìbílẹ̀ máa ń jìyà púpọ̀ ní àwọn ibi tó le koko. Nínú àwọn ọ̀ràn tó burú jù, eruku àti àwọn ohun èlò ìdọ̀tí mìíràn lè dín àkókò ìbílẹ̀ àwọn béárì kù ní 50 sí 70%. Àwọn béárì tí a fi dí ní ààbò tó ṣe pàtàkì, ṣùgbọ́n àwọn lílo àfikún labyrinth seals tàbí purify afẹ́fẹ́ ló dára jù fún lílò ní àwọn ilé iṣẹ́ ìdáná, àwọn ilé iṣẹ́ igi, tàbí àwọn ibi ìta. Ìparẹ́ àti ìfọ́ epo jẹ́ nítorí ọrinrin. Àwọn béárì irin alagbara tàbí àwọn ìbòrí tí ó ń dènà ìparẹ́ máa ń ṣiṣẹ́ dáadáa ní àwọn ibi tí ọrinrin pọ̀ sí. Òtútù tó le gan-an nílò àfiyèsí sí i. Òtútù tó ga máa ń fọ́ àwọn lubricants, ó sì máa ń jẹ́ kí àwọn ohun èlò má le, nígbà tí òtútù tó kéré máa ń mú kí àwọn lubricants di àwọn fíìmù tí wọ́n ń ṣe pọ̀ sí i. Ilé iṣẹ́ kan tí ó ń ṣe àwọn róbọ́ọ̀tì fún ṣíṣe oúnjẹ mú kí ìgbésí ayé ìbílẹ̀ pọ̀ sí i láti oṣù 18 sí ọdún mẹ́rin nípa fífi àwọn béárì bàtà tó rọrùn tí ó ń dá omi dúró láti wọlé.
ipari
Nígbà tí o bá ń yan àwọn béárì robot tó tọ́ , o gbọ́dọ̀ ṣe àtúnṣe àwọn ohun tí a nílò nípa ìmọ̀ ẹ̀rọ pẹ̀lú àwọn àníyàn tó wúlò àti owó tí a ń ná. O lè rí i dájú pé àwọn ètò robot rẹ ń ṣiṣẹ́ dáadáa kí ó sì pẹ́ nípa kíkọ́ nípa oríṣiríṣi àwọn béárì, ṣíṣe àtúnyẹ̀wò àwọn ìlànà iṣẹ́ ní ọ̀nà tó tọ́, fífi àwọn ìmọ̀ ẹ̀rọ tó wà wéra pẹ̀lú ọ̀nà tó tọ́, àti lílo àwọn ọ̀nà ìrajà tó gbọ́n. Nípa fífún àkókò iṣẹ́ ní àkókò àti dín iye àwọn ìkùnà kù, àwọn ìwà ìtọ́jú tó dára àti ààbò àyíká lè mú kí ìnáwó béárì rẹ túbọ̀ níye lórí. Ìlànà yíyan béárì kì í ṣe nípa wíwá béárì tó dára jù ní ọ̀nà gbogbogbò. Ó jẹ́ nípa wíwá béárì tó tọ́ tó bá àìní rẹ mu fún pípéye, tó bá ìnáwó rẹ mu, tó sì ń ṣiṣẹ́ dáadáa pẹ̀lú àwọn irinṣẹ́ ìtọ́jú rẹ nígbàtí ó ń pèsè iṣẹ́ tó ṣeé gbẹ́kẹ̀lé fún gbogbo àìní iṣẹ́ rẹ.
FAQ
Iwọn iwọn wo ni 688ZZ?
688ZZ jẹ́ béárì bọ́ọ̀lù kékeré kan tí ó ní ìwọ̀n ìsàlẹ̀ inú 8 mm, ìwọ̀n ìsàlẹ̀ òde 16 mm, àti ìwọ̀n ìbú 5 mm. Ìpele ABEC-3 tí ó péye ti béárì tí a fi ààbò méjì ṣe yìí wọ́pọ̀ nínú àwọn ẹ̀rọ ìtẹ̀wé 3D àti àwọn béárì robot kékeré. Nọ́mbà "ZZ" túmọ̀ sí pé àwọn ìbòrí irin wà ní ẹ̀gbẹ́ méjèèjì tí ó ń pa epo mọ́, tí ó sì ń pa eruku àti ẹrẹ̀ mọ́ kúrò nínú àwọn ẹ̀yà inú. Nítorí pé ó kéré tí a sì fi èdìdì dì, ó dára fún àwọn ẹ̀rọ tí kò ní àyè púpọ̀ ṣùgbọ́n tí wọ́n nílò láti lè gbé àwọn ẹrù díẹ̀ àti yíyípo ní iyàrá tó tó 30,000 RPM.
Kí ni àwọn ohun èlò pàtàkì tí a fi ń lo àwọn béárì bọ́ọ̀lù onígun mẹ́rẹ̀ẹ̀rin?
Àwọn béárì bọ́ọ̀lù onígun mẹ́ta ni a ń lò ní àwọn ibi tí yàrá àti ìwọ̀n tó kéré síi bá ń béèrè fún àwọn àṣàyàn kéékèèké tí kò ní agbára púpọ̀. Ọ̀pọ̀lọpọ̀ àwọn béárì wọ̀nyí ni a lè rí nínú àwọn ìsopọ̀ àwọn róbọ́ọ̀tì alájọṣepọ̀. Dídín ìwọ̀n apá kù mú kí ó dára síi ní gbígbé àti gbígbé nǹkan. A lè lò wọ́n pẹ̀lú àwọn ohun èlò ìdínkù iyàrá robot, àwọn awakọ̀ harmonic, àti àwọn gíá RV tí ó nílò láti ní ìwọ̀n tín-ín-rín àti láti lè gbé ẹrù púpọ̀. Àwọn béárì onígun mẹ́ta ni a ń lò síi nínú àwọn ètò gíá ọkọ̀ ayọ́kẹ́lẹ́ láti dé àwọn ibi tí ó ń fi ìwọ̀n pamọ́ nígbàtí ó ṣì ń pa agbára mọ́. Apẹrẹ gíá wọn tí ó dára síi jẹ́ kí wọ́n lè gbé ẹrù tí ó jọ gíá bí ìwọ̀n bótilẹ̀jẹ́pé àwọn fídíò wọn ti fẹ́lẹ́ síi 30–50%. Èyí ń jẹ́ kí àwọn onímọ̀ ẹ̀rọ ṣe àwọn àwòrán ẹ̀rọ tuntun tí a ti dínkù tẹ́lẹ̀ nípa àwọn ìwọ̀n gíá bí.
Báwo ni ìmọ̀-ẹ̀rọ Ru42 ṣe ń ṣe àǹfààní fún àwọn ilé-iṣẹ́ tó yàtọ̀ síra?
Àwọn beari rola Ru42 tí a ti yípadà ń fúnni ní agbára àti ìpéye tó pọ̀ ní ọ̀pọ̀lọpọ̀ lílò tó péye. Nínú àwọn ẹ̀rọ CNC, wọ́n ń gba ìpele ìdúró dé ìwọ̀n micron fún àwọn turntables àti àwọn àáké tí ń yípo, èyí tí ó ń mú kí dídára àwọn ẹ̀yà tí a ṣe sunwọ̀n síi lẹ́sẹ̀kẹsẹ̀. Àwọn ẹ̀rọ roboti ń lo beari Ru42 nínú àwọn ẹ̀yà tí ó nílò láti rìn láìsí ìdènà díẹ̀. Èyí ń mú kí ìpéye àti ìgbẹ́kẹ̀lé ipa ọ̀nà sunwọ̀n síi. Fún ìtọ́pinpin àti ipò tó péye, àwọn ẹ̀rọ radar àti eriali nílò láti lè yípo ní pàtó. A ń lo ìgbẹ́kẹ̀lé àti ìpéye àwọn beari Ru42 nínú àwọn ẹ̀rọ ìṣègùn bíi roboti iṣẹ́ abẹ láti pa àwọn aláìsàn mọ́ ní ààbò nígbà iṣẹ́ abẹ tó lágbára. Nítorí pé wọ́n lè ṣe àkóso àwọn ẹrù ní àwọn àyè kékeré, wọ́n jẹ́ àwọn àṣàyàn tó rọrùn fún àwọn ipò níbi tí iṣẹ́ ẹ̀rọ sinmi lórí ìdarí ìṣípo tó péye.
Ṣe alábáṣiṣẹpọ̀ pẹ̀lú PRS fún àwọn Ìdáhùn Pípé Rẹ
Pẹ̀lú ìrírí tó ju ogún ọdún lọ tí wọ́n ti ní láti ṣe àwọn ẹ̀yà roboti tó péye, Luoyang PRS Precision Bearing Co., Ltd. jẹ́ olùṣe àwọn bearings roboti tí ẹ lè gbẹ́kẹ̀lé. Àwọn bearings ball-section wa, àwọn bearings turntable YRT, àti àwọn bearings crossed roller ló bá àwọn ìlànà P4-class àti P2-class mu. Wọ́n tún ní àwọn ìlànà ìfijiṣẹ́ kúkúrú, wọ́n sì rọ̀ ju àwọn àṣàyàn àjèjì lọ. A ń fúnni ní onírúurú ìrànlọ́wọ́ àwọn ògbógi, láti ìrànlọ́wọ́ pẹ̀lú ìṣirò ẹrù sí àdáni bearing design, láti rí i dájú pé ẹ yan àwọn ẹ̀yà tó tọ́ fún ète yín. Ẹgbẹ́ onímọ̀ ẹ̀rọ wa ń bá yín ṣiṣẹ́ láti pèsè àwọn ojútùú pípé, tó dúró ṣinṣin, yálà ẹ ń ṣe àwọn roboti ìṣègùn tó yẹ kí ó péye tàbí àwọn roboti ilé iṣẹ́ tó nílò láti ṣiṣẹ́ dáadáa. Ẹ bá àwọn ògbógi bearing wa sọ̀rọ̀ ní ljh@lyprs.com láti bá yín sọ̀rọ̀ nípa àìní roboti bearing yín kí ẹ sì mọ̀ bí ṣíṣiṣẹ́ pẹ̀lú orísun tó yára ṣe lè yí ọ̀nà tí ẹ fi ń ra nǹkan padà.
jo
Harris, TA & Kotzalas, MN (2006). Àwọn Ìmọ̀ Tó Tẹ̀síwájú Nípa Ìmọ̀ Ẹ̀rọ Bearing: Ìṣàyẹ̀wò Bearing Rolling, Àtẹ̀jáde Karùn-ún. CRC Press.
ISO 281:2007. Àwọn béárì tí ń yípo — Àwọn ìdíyelé ẹrù oníyípadà àti ìgbésí ayé ìdíyelé. Àjọ Àgbáyé fún Ìṣètò.
Weck, M. & Brecher, C. (2006). Awọn irinṣẹ ẹrọ 4: Automation and Control Systems. Springer-Verlag Berlin Heidelberg.
Bhushan, B. (2013). Àwọn Ìlànà àti Ìlò ti Ìlànà Ìbílẹ̀, Àtẹ̀jáde Kejì. John Wiley & Sons.
Ilé-ẹ̀kọ́ Àwọn Ìlànà Orílẹ̀-èdè Amẹ́ríkà (ANSI). Ìwọ̀n ANSI/ABMA 20-1996: Àwọn Béárì Rídíá ti Bọ́ọ̀lù, Rílì Sílíńdíríkì àti Àwọn Irú Rílì Syípíríkì – Apẹẹrẹ Mẹ́tàkì.
Schmitt, R. & Pfeifer, T. (2015). Isakoso Didara: Awọn ilana, Awọn ọna, Awọn ilana. Carl Hanser Verlag GmbH & Ile-iṣẹ KG.
OLUMULO Iṣiro
Eyi ni idiyele alabara ti wa
O LE FE
 WO NIPA NIPAAwọn beari tinrin RAU
 WO NIPA NIPAAwọn beari fun Robotik
 WO NIPA NIPAÀwọn ìdìpọ̀ gearbox Harmonic Drive
 WO NIPA NIPAilọpo igun olubasọrọ ti nso
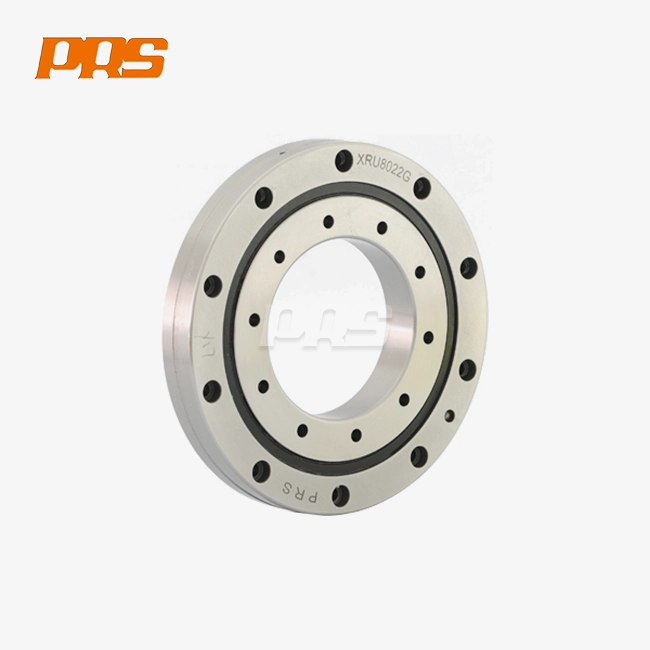 WO NIPA NIPARU Face Mount Crossed Roller Bearing
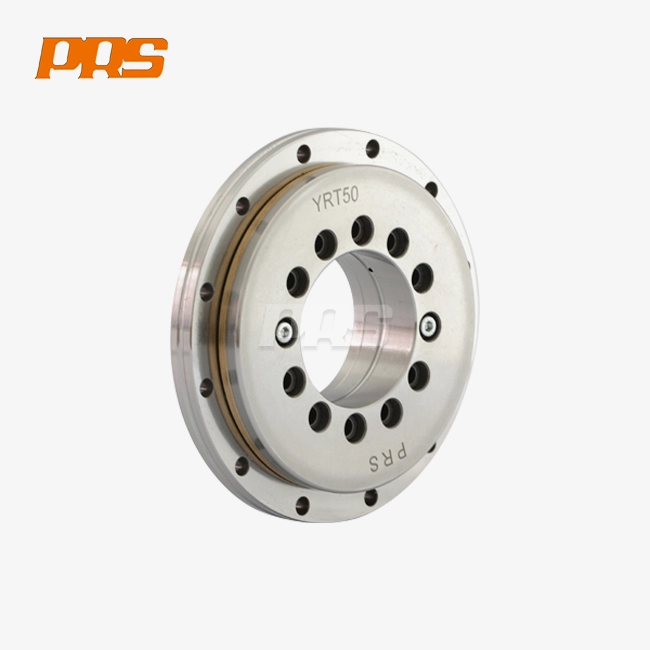 WO NIPA NIPAÀwọn Béárì Tútù YRT
 WO NIPA NIPAibi-irú ọpa yiyi
 WO NIPA NIPAMẹrin-Point Kan Ball slewing Bearings